ชิ้นงานและชุดจับยึด
พิจารณาน้ำหนัก รูปร่าง พื้นที่จับ และการเปลี่ยนรุ่น เพื่อกำหนดความต้องการของอุปกรณ์ปลายแขน
ROBOCLOUD / ระบบและบริการ 02
ออกแบบชุดทำงานด้วยหุ่นยนต์สำหรับเรียงสินค้า หยิบจับ ป้อนชิ้นงาน เชื่อมโลหะ และงานซ้ำที่มีความเสี่ยง ทีม RoboCloud ออกแบบและเชื่อมโยงทุกส่วนในประเทศไทย โดยมองเป็นระบบการผลิตเดียวกันทั้งหมด
เริ่มจากโจทย์ของคุณ
เริ่มจากงานจับยก โหลดชิ้นงาน หรือจัดตำแหน่งที่ทำซ้ำ โดยดูชิ้นงานและกระบวนการรอบข้างร่วมกัน
ส่งโจทย์ให้ทีมวิศวกรพิจารณาน้ำหนัก รูปร่าง พื้นที่จับ และการเปลี่ยนรุ่น เพื่อกำหนดความต้องการของอุปกรณ์ปลายแขน
ศึกษาระยะเอื้อม การเข้าถึงพื้นที่ เส้นทางเคลื่อนที่ และสัญญาณที่ต้องรับส่งกับสายพานหรือเครื่องจักร
กำหนดจุดที่คนเข้าถึง ทบทวนความเสี่ยง วิธีเริ่มใหม่เมื่อหยุด และเงื่อนไขทดสอบทั้งเซลล์
จากงานวิศวกรรมและสื่อที่เผยแพร่แล้ว
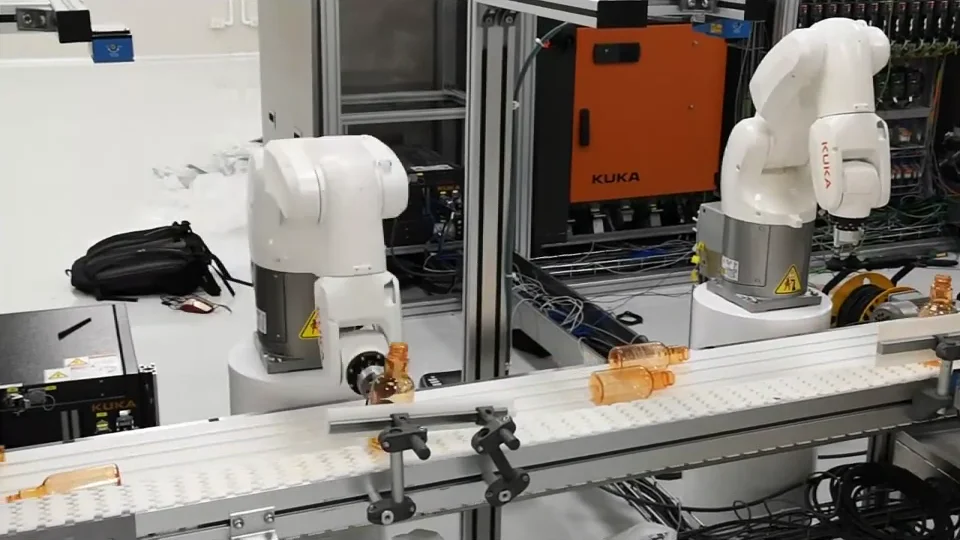
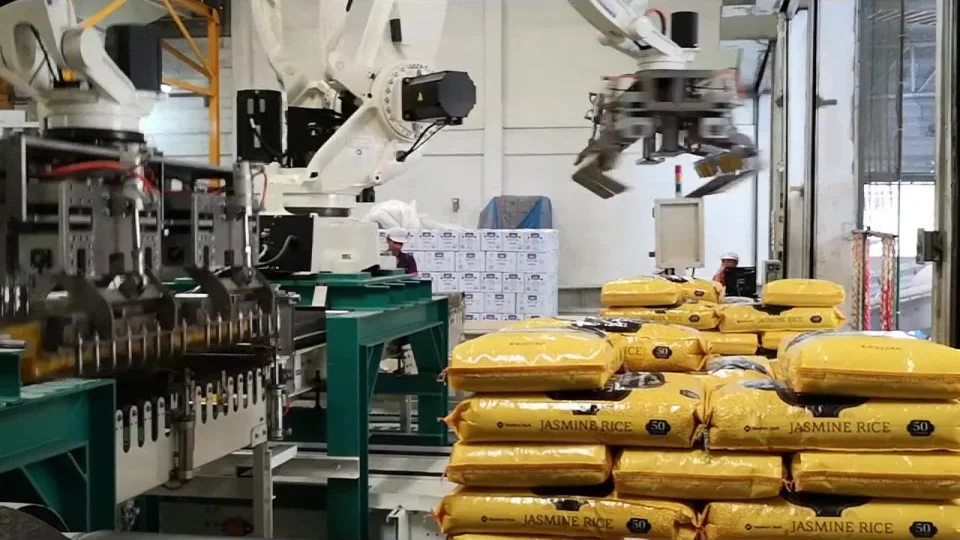
ภาพช่วยอธิบายบริบทงานวิศวกรรม แต่ละภาพมีวิดีโอต้นทาง ไม่ใช่ผลทดสอบของโครงการใหม่
 ชมวิดีโอต้นทาง
หุ่นยนต์ทำงานกับถุงข้าวจากวิดีโอผลงานบริษัท
RoboCloud Thailand · 01:36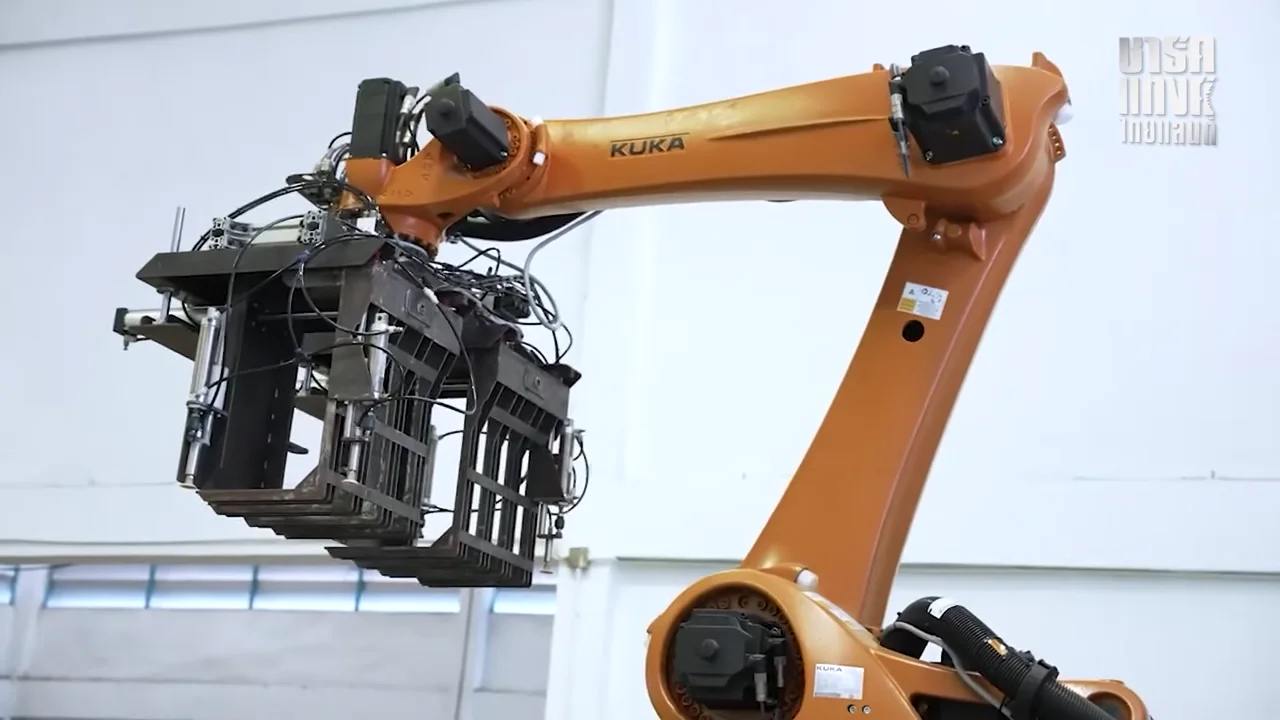 ชมวิดีโอต้นทาง
อุปกรณ์ปลายแขนหุ่นยนต์จากรายการที่เผยแพร่เรื่องราวบริษัท
Shark Tank Thailand · 01:14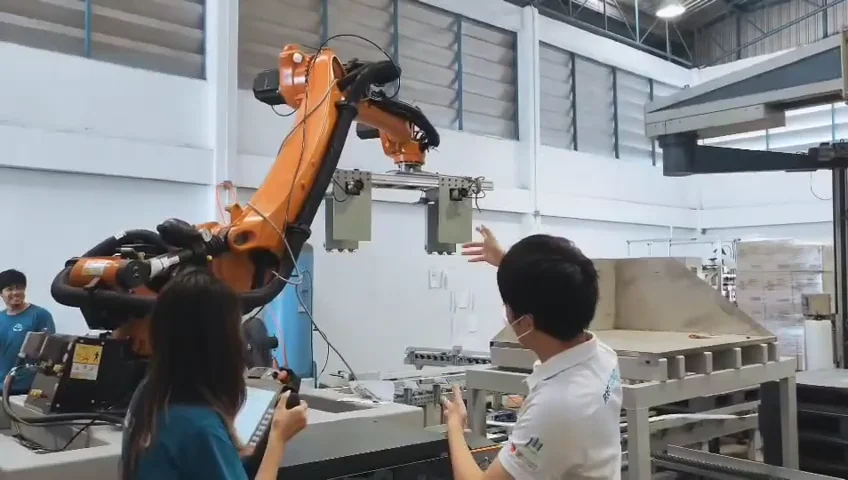 ชมวิดีโอต้นทาง
ทีมงานทำงานกับหุ่นยนต์ในพื้นที่ประกอบของ RoboCloud
RoboCloud Thailand · 00:14